La Universidad de Valladolid (UVa) ha desarrollado un robot con dos brazos robóticos, controlado mediante realidad virtual y aumentada, para facilitar tareas de asistencia en el hogar a personas mayores. El sistema incorpora un agarre asistido de alta precisión y está concebido para que pueda ser manejado por cuidadores, familiares o trabajadores de apoyo sin conocimientos técnicos especializados.
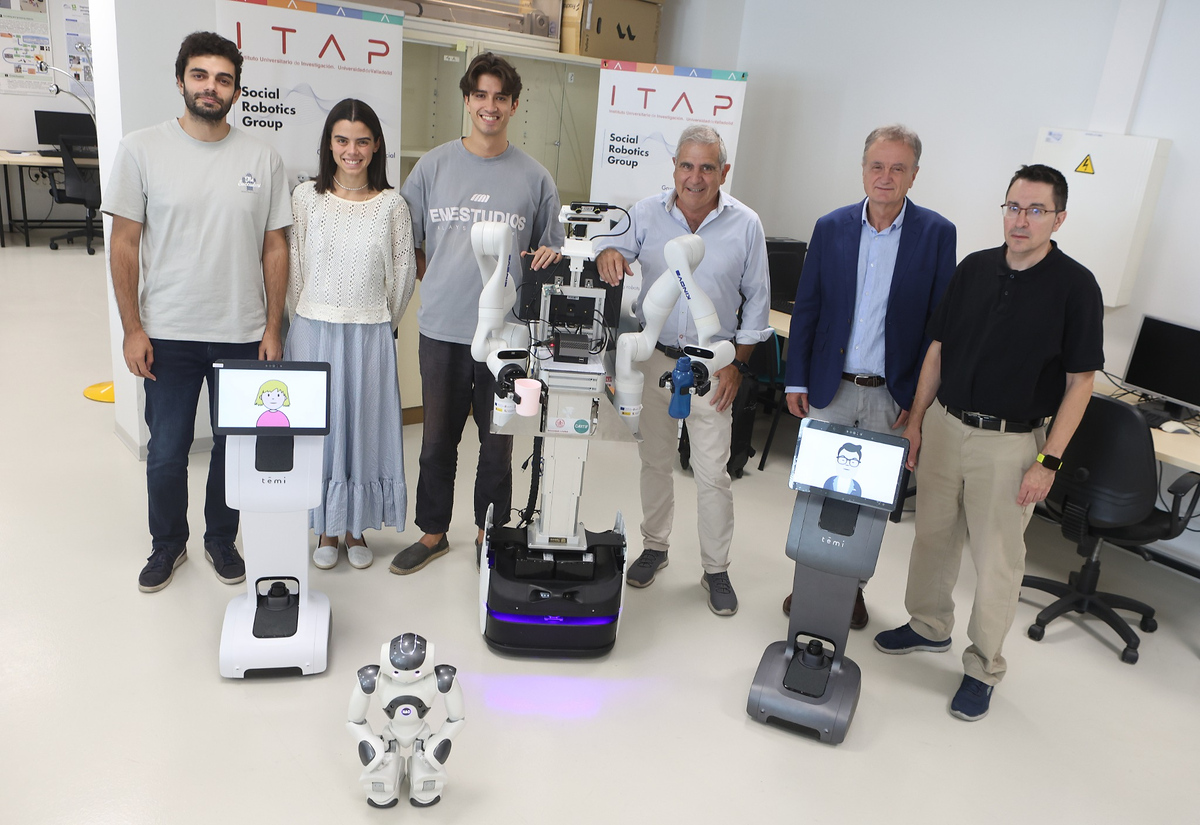
La investigación se ha realizado en el Grupo de Investigación Robótica y Visión Artificial del Instituto de las Tecnologías Avanzadas de la Producción (ITAP), en la Escuela de Ingenierías Industriales. Un artículo científico que recoge parte del trabajo ha sido seleccionado como artículo del mes por Kinova Robotics, fabricante internacional vinculado a la robótica colaborativa, la investigación y la tecnología de asistencia. El trabajo forma parte de la investigación doctoral de Miguel García Gómez. También firman el artículo los profesores e investigadores Eduardo Zalama, Jaime Gómez García-Bermejo y Jaime Duque Domingo, integrantes del grupo de Robótica y Visión Artificial.
Realidad virtual y algoritmo de agarre
Uno de los elementos centrales del desarrollo es la posibilidad de señalar un objeto dentro del entorno de realidad virtual para que el robot lo identifique y active el proceso de agarre. El equipo analizó distintos métodos para operar un robot de dos brazos de la forma más sencilla posible y los probó con veinte personas, comparando varias tecnologías de manejo.
Los resultados llevaron a los investigadores a considerar la realidad virtual como la opción más intuitiva para usuarios sin experiencia previa. A esta interfaz añadieron un algoritmo que permite al robot interpretar el objeto señalado, calcular parámetros como la distancia o la profundidad y desplazarse hacia él sin intervención directa del operador durante la recogida.
El desarrollo del modelo ha requerido dos años desde los primeros ensayos, iniciados con un robot de menor tamaño, hasta alcanzar la teleoperación. Miguel García Gómez señala como principales dificultades tanto el diseño del algoritmo como la integración de los distintos componentes de la plataforma robótica y su compatibilidad con las gafas virtuales.
Robótica social para personas mayores
El grupo de investigación acumula más de treinta años de trayectoria en robótica. Entre sus primeros proyectos figuran robots destinados a hoteles o al Museo de la Ciencia, aunque en los últimos años ha orientado su actividad hacia la robótica social aplicada a la atención de personas mayores.
El robot de dos brazos procede de un proyecto financiado por la Consejería de Familia en colaboración con CARTIF y con las fundaciones Intras y ASPRODES. La línea continúa con un nuevo proyecto de generación de conocimiento financiado por la Agencia Estatal de Investigación, centrado en el uso de robots para asistencia física en el hogar, con tareas como dar o preparar comida y apoyar labores domésticas.
Sensores, software y aprendizaje por imitación
El equipo trabaja también con un segundo robot, sin brazos, orientado a funciones como la estimulación física y cognitiva o la reducción de la soledad no deseada. Para ello han desarrollado un software con juegos y propuestas de actividad física, además de capacidades de comunicación mediante lenguaje de inteligencia artificial para mantener conversaciones y solicitar información.
Este segundo sistema integra sensores capaces de registrar actividad en el hogar y detectar posibles accidentes o caídas, con comunicación al cuidador. Además, los investigadores desarrollan junto a CARTIF una plataforma propia para que el software no dependa de un único tipo de robot y pueda utilizarse en diferentes plataformas.
Otra línea de trabajo es el aprendizaje por imitación, en la que un humano enseña una acción y el robot la reproduce a partir de la observación. Uno de los investigadores ha presentado recientemente esta investigación en Japón con el robot de dos brazos de Kinova. Por ahora se trabaja con tareas básicas, como llenar un vaso, mientras el reto es que estos robots puedan aprender de forma autónoma y adaptar sus acciones a cada entorno.
La entrada La Universidad de Valladolid desarrolla un robot al servicio de las personas mayores en el hogar aparece primero en CASADOMO.